로봇도, 드론도 움직이는 하나의 AI 두뇌

슬링에이아이는 VPA(Vision-Predictor-Action)를 만듭니다. 카메라로 보고, 다음 순간을 예측하고, 바로 움직이는 로봇 제어 AI입니다. 중간에 거대 언어모델(LLM)을 거치지 않습니다. 같은 구조로 로봇팔과 드론을 모두 제어하며, 크기가 약 70 MB라 고가 GPU 없이 기기 안의 저전력 보드에서 작동합니다.

현재 단계: 시뮬레이션에서 작동을 검증했고, 모델·코드·데이터를 모두 공개했습니다. 실물 로봇팔·드론 시험은 2027년 상반기에 시작합니다.

로봇팔 VPA

하나의 VPA 두뇌

  1. Vision보기
  2. Predictor예측
  3. Action움직임

약 70 MB, 고가 GPU 없이 기기 안에서 작동

드론 Aero-VPA

한눈에 보는 슬링에이아이

무엇을, 누구에게 팔고, 지금 어디까지 왔는지.

만드는 것
기계를 움직이는 AI 제어 소프트웨어입니다. 카메라 영상을 받아 다음 동작 16개를 한 번에 만듭니다. 로봇팔에는 관절 명령(VPA), 드론에는 속도·방향 비행 명령(Aero-VPA)을 냅니다.
고객
빠른 반응이 필요한 공장·물류센터·드론 운용사, 그리고 자사 제품에 작은 AI 두뇌를 넣고 싶은 로봇·드론·칩 제조사입니다.
수익 모델
현장 소프트웨어: 유료 PoC 후 연간 이용료, 가격은 아낀 인건비의 20%입니다. 기술 사용료: VPA를 넣어 판매하는 제품 1대당 로열티입니다.
단계
시뮬레이션에서 작동하는 MVP이며 모델·코드·벤치마크 데이터를 공개했습니다. 현재 연구개발 단계이며 첫 매출은 2027년 목표입니다.
검증
신용보증기금 혁신스타트업 협약보증 2억 원 선정(2026년 10월), 특허 등록 1건.
회사
슬링에이아이 주식회사, 2026년 2월 인천 설립. 대표이사 이연석 박사.

문제: 무겁고, 느리고, 제각각인 로봇 AI

요즘 로봇 AI는 본 것을 먼저 ‘말’로 바꾼 뒤, 거대 언어모델(LLM)로 생각하고 나서야 움직입니다.

  • 거대한 두뇌

    챗GPT 같은 4 GB 이상의 LLM을 쓰고, 고가 GPU가 꼭 필요합니다.

  • 느린 반응

    한 단어씩 계산하기 때문에 갑자기 나타난 장애물에 늦게 대응합니다.

  • 기기마다 따로 개발

    로봇팔과 드론의 AI가 제각각이고, 드론에는 큰 모델을 싣기도 어렵습니다.

  1. 눈 (카메라) 보기
  2. LLM (4 GB+) 고가 GPU 필수 한 단어씩 계산 여기서 느려짐
  3. 로봇·드론 움직이기 반응이 늦음
기존 방식에서는 본 것을 ‘말’로 바꾸는 단계가 무겁고 느립니다.

느리고, 무겁고, 제각각이라는 점이 로봇·드론 현장 보급의 걸림돌입니다.

해결책: 보고, 예측하고, 바로 움직이는 VPA

VPA에는 ‘말’ 단계가 없습니다. 작은 신경망 4개가 차례로 돌고, 마지막 신경망이 이어지는 동작 전체를 한 번에 씁니다.

카메라 로봇팔·드론 공통
1. 보기 (Vision) 영상에서 핵심만 요약
2. 고르기 (Choose) 할 일 선택
3. 미리보기 (Predictor) 0.1초 뒤 상황 예측
4. 움직이기 (Action) 동작 16개를 한 번에
다음 동작 16개를 0.012초에 로봇팔 관절 · 드론 비행

‘말’ 단계 없이, 5번 계산으로 연속 동작 전체를 계획합니다.

핵심 수치

다음 동작 16개 계산
0.012초, 눈 깜빡임의 1/10VPA, Apple M4 칩에서 측정
AI 크기
약 70 MB, 노래 15곡 분량파라미터 1,813만 개 기준 (Aero-VPA)
4 GB급 LLM 로봇 AI 대비
약 1/50 크기
결정 1번에 드는 계산
동작 길이와 상관없이 항상 5번
작동 장소
기기 안의 저전력 소형 보드Aero-VPA는 15 W급 NVIDIA Jetson Orin Nano용으로 설계
학습 환경
Google Cloud GPU 가상머신 (NVIDIA L4)드론 비행 시뮬레이션(PX4·Gazebo)도 같은 환경에서 실행

예) 드론이 숲을 지나 목적지로 갈 때

① 보기 (V)
카메라로 앞의 나무 위치를 파악합니다.
② 고르기
할 일로 ‘나무 피해 전진’을 고릅니다.
③ 미리보기 (P)
0.1초 뒤 상황을 예측해 부딪힐 곳을 확인합니다.
④ 움직이기 (A)
속도·방향 비행 명령 16개를 한 번에 냅니다.
안전장치
지나온 나무를 15초 동안 기억하고, 너무 가까우면 감속하거나 후진합니다.

70 MB는 AI를 이루는 숫자(파라미터) 1,813만 개 기준입니다 (Aero-VPA). 로봇팔용 VPA도 2,000만 개 미만의 같은 크기급입니다.

제품: 하나의 VPA, 두 개의 몸

같은 구조를 로봇팔 데이터로 학습하면 VPA, 드론 데이터로 학습하면 Aero-VPA가 됩니다.

로봇팔 · VPA

시뮬레이션 시험
로봇이 보는 화면 (왼쪽 방 전체, 오른쪽 손목). 예) 커피포트 2개를 가스레인지 위로 옮기기

10가지 집안일 성공률작업당 20회, 1차 결과

카메라 1대 10.5%
카메라 2대 40.0% (약 4배)

드론 · Aero-VPA

시뮬레이션 비행
위에서 내려다본 숲: 드론 카메라 시야, 빵 부스러기로 표시한 지나온 길, 기억한 나무 2그루, 목적지까지 남은 길 1 2 3 카메라 시야 15초 기억 출발 목적지
위에서 내려다본 모습: 카메라 시야, 지나온 길, 15초 동안 기억한 나무. 지도는 관전용이며, 드론은 지도 없이 카메라로 판단합니다.

숲 시뮬레이션 목적지 도달률180회 비행, 충돌 72% → 22%

안전장치 없음 21.1%
안전장치 적용 52.2% (2.5배)

하나의 VPA: 같은 구조, 약 70 MB, 계산 단 5번, 저전력 소형 보드.

지금까지의 결과는 시뮬레이션 결과입니다. 실물 로봇팔·드론 시험은 2027년 상반기 예정입니다.

경쟁 비교: 1/100 크기, 로봇·드론 겸용

기존 로봇 AI는 거대 언어모델을 쓰거나, 드론이라면 지도부터 그린 뒤에야 길을 계산합니다. VPA는 둘 다 하지 않습니다.

구분 두뇌 크기 (파라미터) 필요 장비 동작 만드는 법 적용
대형 로봇 AI구글 등 빅테크 · LLM 기반 33억 ~ 550억 고가 GPU 말로 바꿔 생각 로봇팔
소형 로봇 AI공개 소형 모델 · LLM 기반 약 4.5억 일반 GPU·PC 말로 바꿔 생각 로봇팔
지도 기반 자율비행지도부터 그리는 전통 방식 해당 없음 여러 센서 지도 그린 뒤 길 계산 드론
SLING AIVPA · Aero-VPA 약 1,800만 저전력 소형 보드 계산 5번, 즉시 로봇팔 + 드론 (같은 구조)
  • 초경량

    대형 로봇 AI의 1/100 이하

  • 빠른 반응

    항상 5번 계산으로 결정

  • 하나로 둘

    같은 구조로 로봇팔·드론 제어

  • 안전성

    안전장치로 드론 충돌 72% → 22%

두뇌 크기: AI를 이루는 숫자(파라미터)의 개수, 공개 논문 기준 (구글 RT-2 최대 550억 · OpenVLA 70억 · π0 33억 · SmolVLA 4.5억).

사업 모델과 시장

같은 VPA 소프트웨어로 두 가지 방식의 매출을 만듭니다.

[수익 1] 현장 소프트웨어

고객
공장·물류·드론 운용사
가격
아낀 인건비의 20%
진행
유료 PoC → 연간 이용료

[수익 2] 기술 사용료 (라이선스)

고객
로봇·드론·칩 제조사
가격
제품 1대당 로열티
진행
무료 공개로 확산 → 판매 제품에 넣으면 유료

지금이 기회

로봇·드론 수요는 급증하고 있고, 고가 GPU가 보급의 걸림돌입니다.

시장 규모

  • 전체 시장 · 세계로봇·AI 250조 원, 드론 592억 달러 (2032년 예상)
  • 공략 시장 · 국내스마트공장·로봇 11조 원, 드론 1.1조 원 (2023년)
  • 초기 목표 · 로봇 + 드론로봇: 물류·정밀제조 1조 원, 드론: 소프트웨어 1,634억 원 (2023년)

하나의 VPA로 두 시장을 동시에 공략합니다.

출처: 국토교통부 「2024 드론산업 실태조사」, IMARC

지금까지의 성과

공공 검증
신용보증기금 보증 2억 원혁신스타트업 협약보증 선정 (2026년 10월)
기술 지표 (시뮬레이션)
로봇팔 집안일 성공률 40%, 드론 목적지 도달률 52%, 드론 무충돌 비행률 78%
공개 AI 모델
2종, 모델·코드·데이터 무료 공개 Hugging Face GitHub
논문
3편 공개 (Zenodo), VPA 논문은 arXiv에도 공개 Aero-VPA VPA NS-JEPA arXiv
특허
등록 1건, VPA 핵심 기술 등 출원 다수 특허 정보

최근 소식

  1. 2026.10신용보증기금 혁신스타트업 협약보증 선정 (2억 원)
  2. 2026.10Aero-VPA 논문 공개 (Zenodo). 모델과 전체 벤치마크 비행기록은 Hugging Face에 공개
  3. 2026.10VPA 논문 공개 (Zenodo, arXiv 2610.15556), LIBERO-10 모델 Hugging Face 공개
  4. 2026.09NS-JEPA 논문 공개 (Zenodo)
  5. 2026.02슬링에이아이 주식회사 설립 (인천)

마일스톤

  1. 2026완료

    • 시뮬레이션 검증 · 전면 공개
    • 신용보증기금 보증 2억 원
  2. 2027 상반기

    • 실제 로봇팔·드론 시험
    • 유료 PoC 1–2건
  3. 2027 하반기

    • 현장 적용 · 첫 사용료 계약
    • 정부 R&D(TIPS) 연계
  4. 2028

    • 로봇·드론 제조사로 확대
    • 시리즈 A 투자 유치

팀: 수학으로 검증하는 AI 제어 전문성

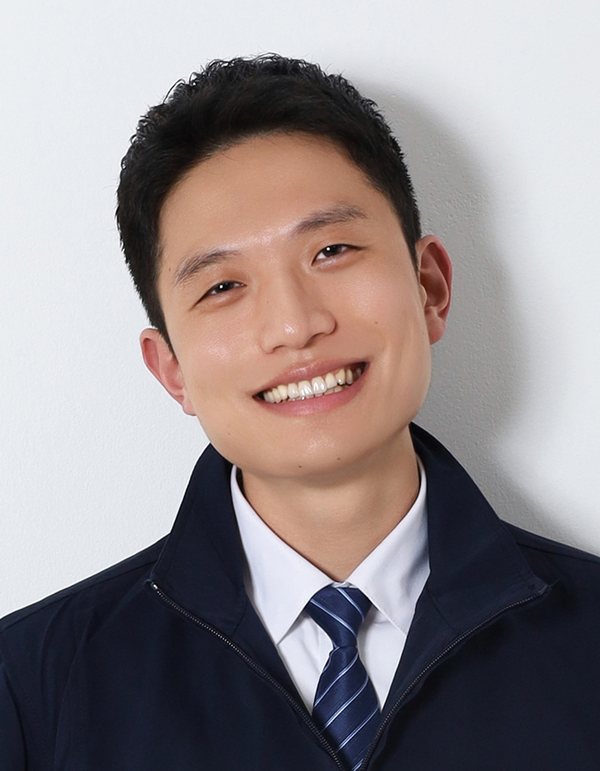
이연석 대표이사 사진

이연석 대표이사

Dr. Yeonseok Lee · 정보학 박사

나고야대학교 정보학 박사 (2026)

  • 전공: 프로그램이 오류 없이 도는지 수학으로 증명
  • 국제학회 논문 등 3편
  • VPA·Aero-VPA 직접 개발 (논문·코드 단독 저자)
  • 한양대 · 공군 정비사 · 日 NTT DATA 그룹

전체 이력·논문 (영문)

“이론적 엄밀함과 현장 실무 경험의 결합을 통한 AI 제어 기술 혁신”

회사 정보와 연락처

회사명
SLING AI Inc. (슬링에이아이 주식회사)
대표이사
이연석 박사
설립일
2026년 2월 9일
사업자등록번호
399-88-03360
법인등록번호
120111-0151637
주소
인천광역시 연수구 인천타워대로 185, 5-6층 672호 (송도동, 송도 센트럴비즈 한라), 우편번호 22009패스트파이브 송도센트럴점
이메일
ylee@sling.ai.kr
전화
+82 10-2158-9243

회사 정보 상세 (영문)